错误处理 :马达电源关断
错误复位 :可以
**内容:**根据机器人手臂姿态,可能会马达三相的一相流过大直接电流。如果这样状态持续,即使马达过载不发生,也导致电线烧毁。
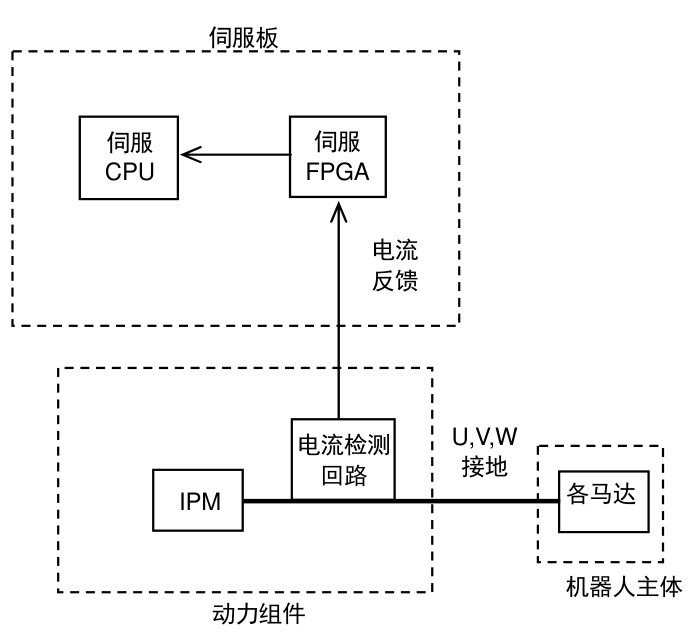
伺服板
伺服
伺服
FPGA
CPU
电流
反馈
U,V,W
电流检测
接地
回路
各马达
IPM
机器人主体
动力组件
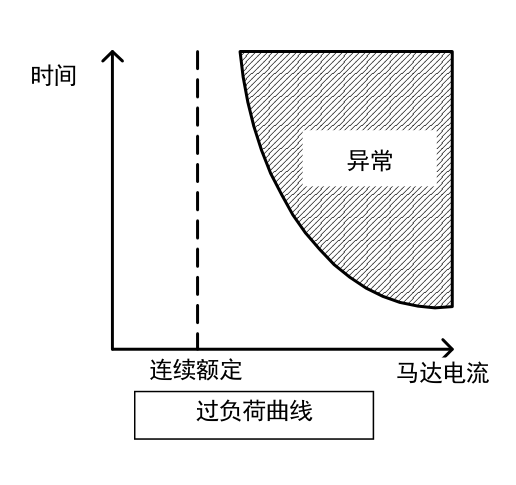
时间
异常
连续额定
马达电流
过负荷曲线
**主要原因:**机器人在伺服开(ON)状态下就保持位姿停止一定时间。
对策:
-
更改示教,以便减少出现错误的轴的负荷。(避免引起过载的示教,如机器人抓着工件就保持位姿水平。)
-
在保持机器人位姿停止一定时间时,进行伺服关(OFF)或把自动伺服关(OFF)功能设为有效。