故障原因:
外部模式下,机器人在运行时给了一个加载信号。
排查方法:
检查程序运行过程中是否触发了加载信号。
解决方案:
在程序运行的过程中,不要给加载信号,若想重新加载程序,可以将程序在
暂停或停止后再给加载信号。
案例分享:
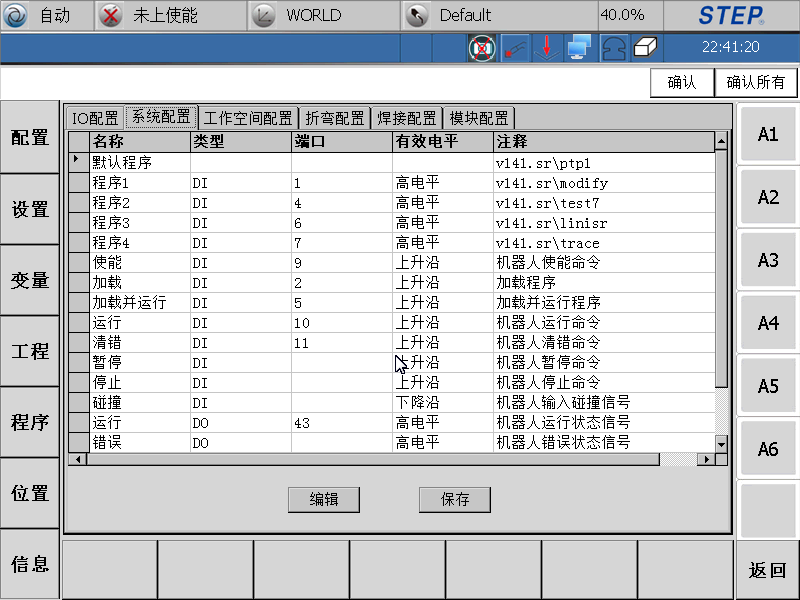
| 名称 | 类型 | 端口 | 有效电平 | 注释 |
|---|---|---|---|---|
| 默认程序 | v141.sr\ptp1 | |||
| 程序1 | DI | 1 | 高电平 | v141.sr\modify |
| 程序2 | DI | 4 | 高电平 | v141.sr\test7 |
| 程序3 | DI | 6 | 高电平 | v141.sr\linisr |
| 程序4 | DI | 7 | 高电平 | v141.sr\trace |
| 使能 | DI | 9 | 上升沿 | 机器人使能命令 |
| 加载 | DI | 2 | 上升沿 | 加载程序 |
| 加载并运行 | DI | 5 | 上升沿 | 加载并运行程序 |
| 运行 | DI | 10 | 上升沿 | 机器人运行命令 |
| 清错 | DI | 11 | 上升沿 | 机器人清错命令 |
| 暂停 | DI | 上升沿 | 机器人暂停命令 | |
| 停止 | DI | 上升沿 | 机器人停止命令 | |
| 碰撞 | DI | 下降沿 | 机器人输入碰撞信号 | |
| 运行 | DO | 43 | 高电平 | 机器人运行状态信号 |
| 错误 | DO | 高电平 | 机器人错误状态信号 |
若系统配置信号如上图所示, 在外部模式下机器人运行过程中, 再给加载信
号 DI2 一个上升沿,就会报错 4006。若想重新加载程序,可以先给一个暂停或
停止信号 ,再给加载信号。