正在加载故障资料
**错误处理** :马达电源关断 **错误复位** :可以 **内容:**控制器电源关断与下次控制器电源开启之间的编码器值差异,超出了辅助功能0504 开机时编码器值偏差异常范围,此错误由AS 软件检测。 此值通常为各旋转轴设置为2.0 度。如果设置为0.0 度,将不再检测此故障。设置得过小,可导致每次开启控制器电源时,都会导致此错误,即使这里没有任何的异常。 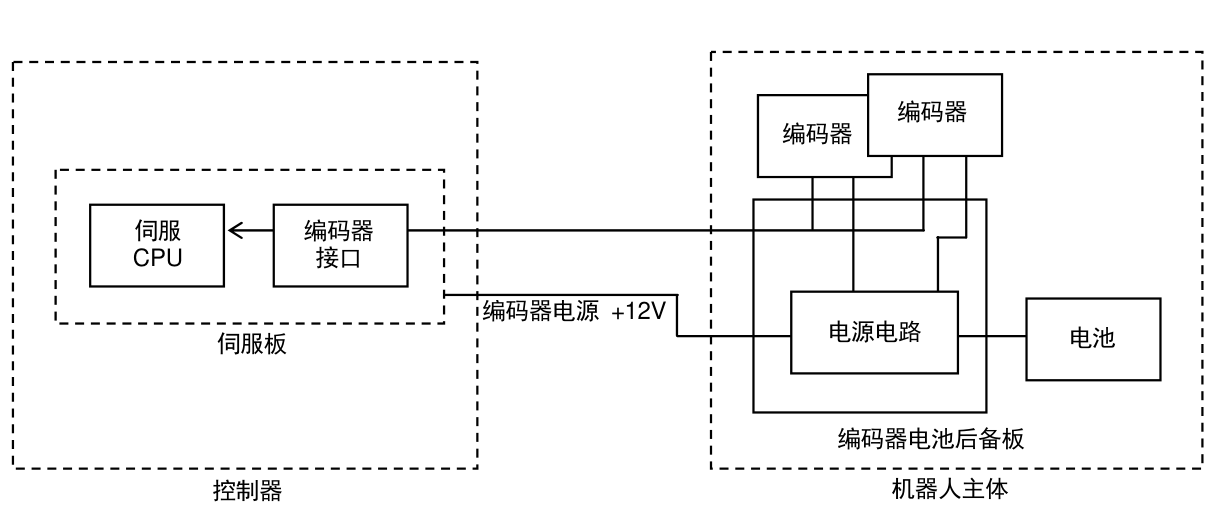 编码器 编码器 伺服 编码器 CPU 接口 编码器电源 +12V 电源电路 电池 伺服板 编码器电池后备板 机器人主体 控制器  **[注意]** 即使此错误在初始化后立即出现,也并不意味着异常。初始化时,上次控制器电源关断时的编码器值也被初始化了。因为如此,此错误出现在所有的轴上。 **主要原因:** 1. 由于编码器后备电池的衰减、编码器线束的断路、编码器有问题、分离线束的断路等等,使得编码器内部数据消失了。 2. 当由于异常电源等情况,导致在机器人运行中,控制器电源被关断时,手臂将不会立即停止运动。因此,AS 软件记录的上次编码器值与实际停止位置的当前值之间产生间隙。 3. 执行了初始化。(此错误出现在所有的轴上) 4. 马达或编码器被更换。 5. 手臂(马达)在控制器电源关闭时被强制移动了。 **对策:** 1. 在更换/重新安装马达、编码器或分离线束后,立即进行调零。  **警告** 当此错误出现时,这里就有这样的可能性,就是编码器里的内部数据没能保持。因此,务必请在示教模式下,将机器人所有的轴移动到标签处(机械零点)时,检查所有的轴角度数据是否为0。如果角度值不是0,请务必执行调零工作。  **小心** 错误复位后,可以执行自动操作。但是,注意如果当前编码器值异常的话,就很有可能导致机器人错位。千万不要忘记执行上述的零位确认,并且以检查模式,再现运行几个步骤。 2. 检查编码器的后备电池,当它衰减到+3.3V 或以下时,请迅速更换电池。请同时更换所有轴(包括传送装置)的编码器电池。 3. 检查编码器线束是否断路或短路,如有必要,更换之。 4. 更换编码器、编码器电池备份板等。