正在加载故障资料
**错误处理** :马达电源关断 **错误复位** :可以 **内容:**这里有差异,编码器获得的基于进位/借位的编码器旋转数,与编码器磁气传感器送来的旋转数相比,多出了1 或更多圈。(与来自编码器的PS 错误的比特一致。) 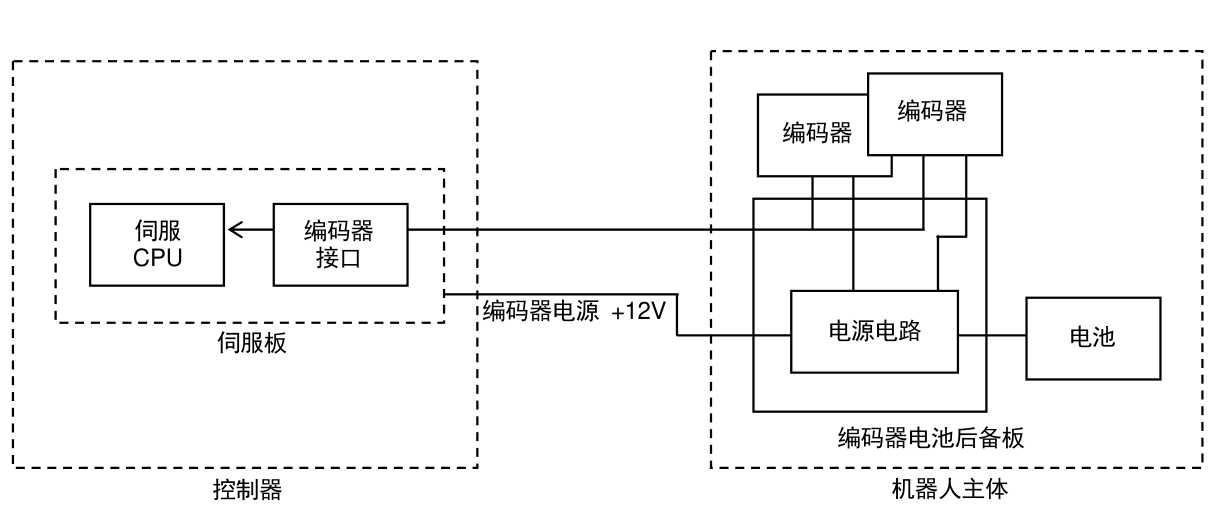 编码器 编码器 伺服 编码器 CPU 接口 编码器电源 +12V 电源电路 电池 伺服板 编码器电池后备板 机器人主体 控制器 **主要原因:** 1. 编码器有问题。 **对策:** 1. 更换编码器。 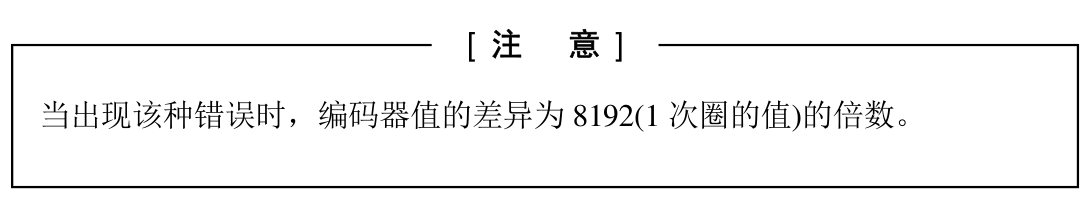 **[注意]** 当出现该种错误时,编码器值的差异为8192(1次圈的值)的倍数。