正在加载故障资料
**错误处理** :马达电源关断 **错误复位** :可以 **内容:**动力组件来的反馈电流超过了马达的额定连续电流并超过了允许时间。基于如下图所示的数据(过负荷曲线),伺服组软件检测此错误。 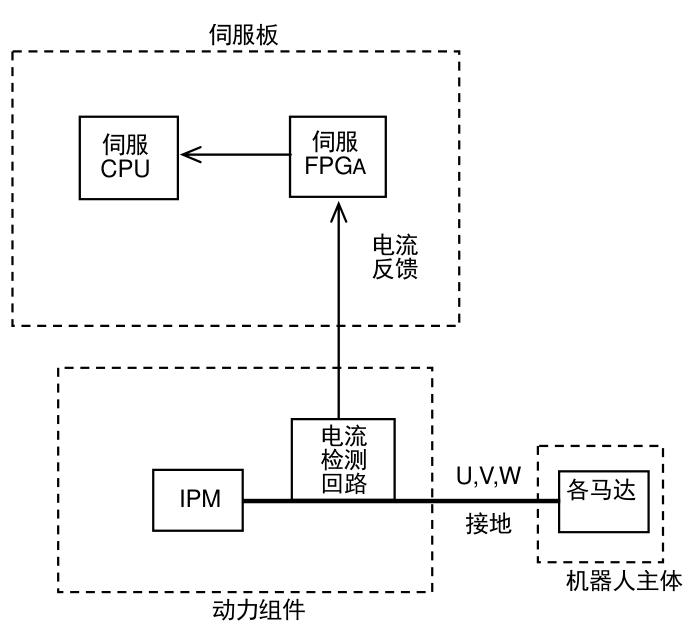 伺服板 伺服 伺服 FPGA CPU 电流 反馈 电流 检测 U,V,W 回路 各马达 IPM 接地 机器人主体 动力组件 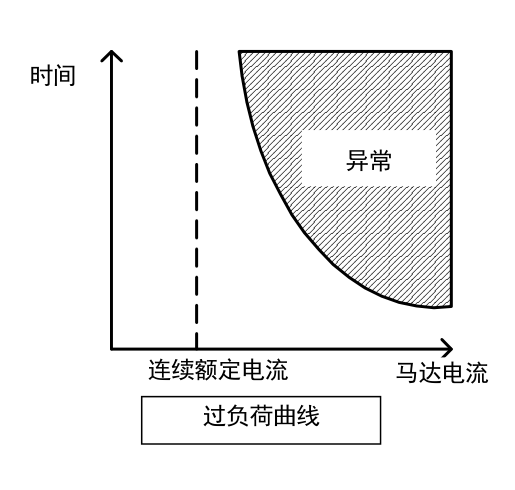 时间 异常 连续额定电流 马达电流 过负荷曲线 **主要原因:** 1. 机械因素: (1) 机器人手臂与夹具等之间有接触。 (2) 电缆等被机器人手臂挂住。 (3) 减速机、齿轮、轴承等已损坏。 (4) 齿轮减速部件的齿隙过小。 (5) 负荷重量超过了机器人的规定能力。 (6) 机器人动作模式超出了马达的额定值(因急速逆转运动等)。 (7) 马达的制动器未释放。 (8) 气弹簧的气压低于额定值。(使用气弹簧的机身时。) 2. 电气因素: (1) 马达电源线U 相、V 相或W 相断路。(没有断路检查) (2) 马达制动器没有被释放。 (3) 动力组件有问题。 (4) 伺服板有问题。 (5) 马达有问题。 **对策:** 1. 如果机器人手臂与什么东西发生干涉,用示教模式将其缩回。然后,检查驱动部件、减速机等有没有问题,检查有没有因手臂变形而产生位置偏差。 2. 如果有部件(减速机等)已损坏,请检查并必要时更换它们。 3. 如果是负荷的重量或动作图形导致故障,请重新检查机器人的操作条件。 4. 如果是电气因素引起出错,请检查伺服放大器部、供电单元、马达等部件。如有必要,更换它们。 5. 检查气弹簧的气压、状态,如有必要,补充气体或更换气弹簧。  **[注意]** 如果此错误重复出现,马达可能被烧损。一定要在重新启动机器人前,排除出错原因。