正在加载故障资料
**错误处理** :马达电源关断 **错误复位** :可以 **内容:**机器人走出了动作(工作)范围(限制空间),并触发了轴限制限位开关。 可在辅助功能0507 中,设置各轴的动作范围。通常,在出厂时,已设定为机器人的最大动作范围。 要更改动作范围的设置,请考虑下列条件: 设置的动作范围可操作范围 > 机械挡块 > 轴限制限位开关 >(限制空间) 机械挡块和轴限制限位开关为选件,并且安装它们的轴,随机器类型和结构的不同而不同。典型地,AS 软件限制机器人的动作,以免超出设置的工作范围。 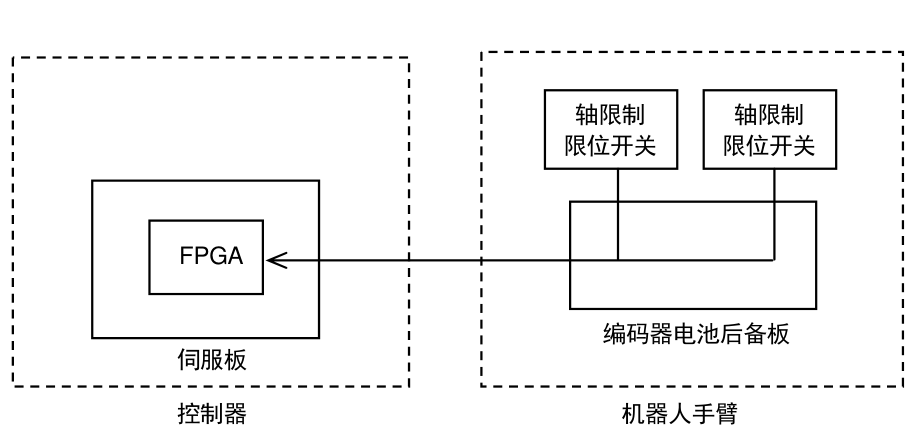 轴限制 轴限制 限位开关 限位开关 FPGA 编码器电池后备板 伺服板 控制器 机器人手臂 **主要原因:** 1. 由于调零数据不正确、手动制动器释放等,使机器人移动出了工作范围(限制空间),并且轴限制限位开关变为ON。 2. 在轴限制限位开关ON 时,工作范围被设置成大于当前值。 3. 当机器人在设置的工作范围之外时,轴限制限位开关线束断路。 4. 如果设置的工作的范围与轴限制限位开关的安装角度比较靠近,限位开关可能因机器人的过冲使得限位开关变为ON。 5. 轴限制限位开关的线束有断路等现象。 6. 伺服板有问题。 **对策:** 1. 当此故障出现的时候,可通过按住电源顺序板的旁路开关,强行开启马达电源。然后用示教模式使手臂回到动作范围。 2. 或者在电源不能开启的情况下,使用手动制动器释放开关(选件),用手释放制动器并使手臂进入动作范围。此时,务必关闭马达电源并释放所有的紧急停止按钮。 3. 设置一个适合的动作范围值。 4. 适当地调整轴限制限位开关的位置。 5. 检查线束及轴限制限位开关,必要时更换之。 6. 更换伺服板。