正在加载故障资料
**错误处理** :马达电源关断 **错误复位** :可以 **内容:**带有变压器单元的,连接马达线束(X4 线束内)内的热控开关线的手臂内热控开关触点被激活或线束断路、或变压器的热控开关被激活。 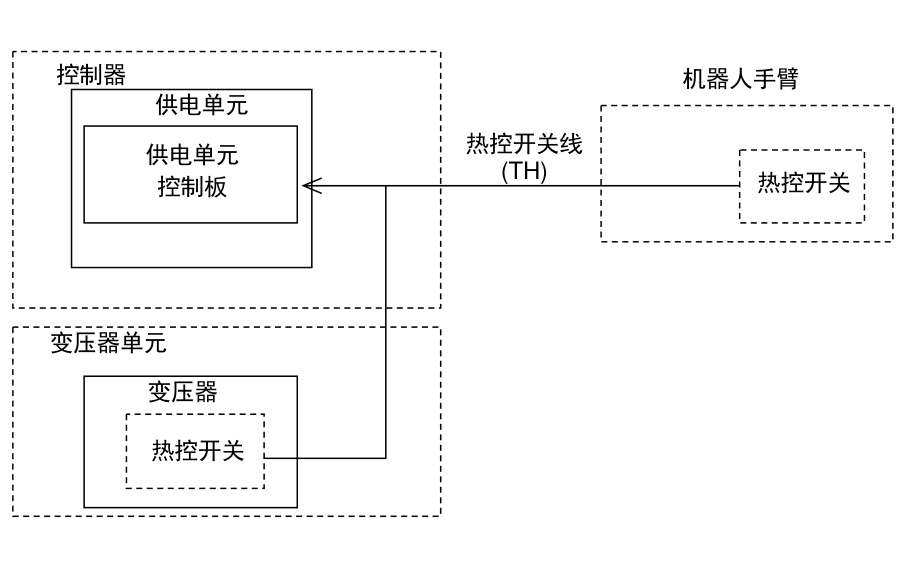 控制器 机器人手臂 供电单元 热控开关线 供电单元 (TH) 热控开关 控制板 变压器单元 变压器 热控开关 **主要原因:** 1. 手臂内热控开关线断路。 2. 分离线束(X4 线)、变压器单元 - 控制器线束(XTRFAN 线)之间断路、连接不良。 3. 供电单元控制板上X314 的线束断路或连接不良。 4. 变压器单元内的热控开关动作 (1) 变压器单元的风扇停止。 (2) 机器人周围环境温度超过了机器人工作时的环境温度允许范围。 (3) 剧烈的机器人动作被连续执行。 5. 制动器电源(DC26V)有问题。 6. 供电单元控制板有问题。 7. 在机器人手臂中内置热控开关。 (1) 刚出现过过载等错误。 (2) 让机器人受到过大负荷,而超过了负载能力。 (3) 机器人周围环境温度超过了机器人工作时的环境温度允许范围。 (4) 剧烈的机器人动作例如反向示教,被连续执行。 (5) 伺服系统在一个手臂高负载位姿情况下持续工作了很长一段时间。 (6) 热控开关有问题。 **对策:** 1. 检查供电单元控制板上的X314 连接器和变压器单元、或手臂之间的热控开关线。 2. 更换供电单元控制板。 3. 如果制动器电源有问题,请参阅“E1337”。 4. 检查操作条件,在它的额定范围内使用机器人。 5. 检查变压器单元的风扇是否动作。 6. 重新检查机器人的动作。 7. 如果生产线停止而导致伺服系统在手臂高负载的情况下持续工作了很长一段时间,请把机器人从联锁等状态中释放出来,使机器人在HOLD(暂停)状态,或者在辅助功能0808 中设置[自动伺服关断时间]。