正在加载故障资料
**错误处理** :马达电源关断 **错误复位** :可以或不可以*1 **内容:**在编码器的增量脉冲输出信号中,检测到异常图形。(与来自编码器的INC 错误的比特一致。) 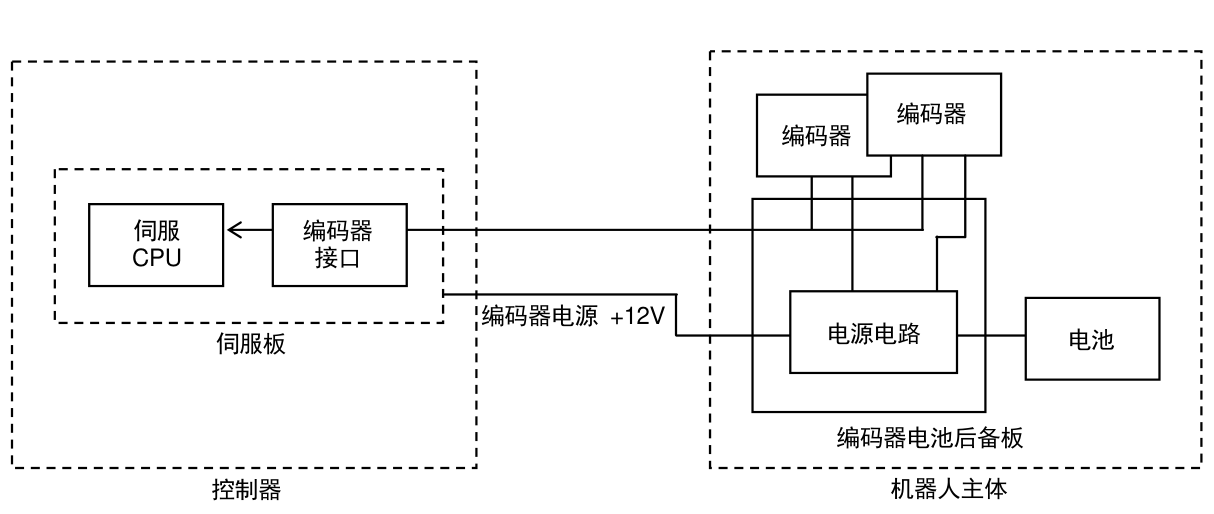 编码器 编码器 伺服 编码器 CPU 接口 编码器电源 +12V 电源电路 电池 伺服板 编码器电池后备板 机器人主体 控制器 **主要原因:** 1. 噪声的影响。(仅在机器人伺服开中出现时,噪声的可能性要大。) 2. 编码器有问题。 3. 伺服板有问题。 **对策:** 1. 检查编码器线的耐噪声性(电缆屏蔽层)。 2. 更换编码器。*2。 3. 更换伺服板。  **小心** 对本错误进行复位后,谨慎地在示教模式下操作机器人低速进行运转、并确认不会再现同样的错误。 *1 根据软件版本而有所不同。错误不可复位时,按如下步骤解除错误。 1. 机器人的操作(需要变更姿势时)错误发生的状态下,需要变更机器人姿势时,请按如下(a)或(b)的任意方法进行操作。 (a) 手动解除轴的制动并移动手臂。 (b) 断开错误发生轴,错误复位后进行操作。 (1) 通过示教器的键盘画面或终端软件实行如下AS 语言(命令),错开错误发生轴。ZJTDISCONNECT 机器人编号: 轴编号 (例) ZJTDISCONNECT 1: 2 断开机器人1 的第2 轴。 (2) 复位错误。 (3) 通过示教模式的各轴动作操作机器人。此外的模式由于发生如下错误而无法运行。 (E1540)轴分离中,仅示教模式下的各轴可动作。 2. 消除错误原因按照“处置”消除错误的发生原因。  **小心** 务必在消除错误原因后再按如下步骤进行。 3. 错误解除 (1) 轴为断开状态时,按照如下AS 语言(命令)连接断开的轴。ZJTCONNECT 机器人编号: 轴编号(例) ZJTCONNECT 1: 2 连接机器人的1 的第2 轴。连接错误发生轴后,再度显示错误,返回到不可复位状态。 (2) 通过示教器的键盘画面或终端软件实行如下AS 语言(命令),解除错误发生轴。ZENC_ERR_LATCH_CLR 机器人编号: 轴编号(例)ZENC_ERR_LATCH_CLR 1: 2 解除机器人1 的第2 轴错误。出现对话框,选择“是”,即解除错误。 (3) 复位错误。 *2 参阅附录“编码器单体可更换机种・轴一览表”,如果是编码器单体可更换的机种・轴,那么请更换编码器单体,否则,请更换整个马达。